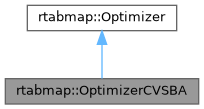
Inheritance diagram for rtabmap::OptimizerCVSBA:

Collaboration diagram for rtabmap::OptimizerCVSBA:
Public Member Functions | |
| OptimizerCVSBA (int iterations=Parameters::defaultOptimizerIterations(), bool slam2d=Parameters::defaultRegForce3DoF(), bool covarianceIgnored=Parameters::defaultOptimizerVarianceIgnored()) | |
| OptimizerCVSBA (const ParametersMap ¶meters) | |
| virtual Type | type () const |
| Returns the concrete back-end identifier (one of Type). | |
| virtual std::map< int, Transform > | optimizeBA (int rootId, const std::map< int, Transform > &poses, const std::multimap< int, Link > &links, const std::map< int, std::vector< CameraModel > > &models, std::map< int, cv::Point3f > &points3DMap, const std::map< int, std::map< int, FeatureBA > > &wordReferences, std::set< int > *outliers=0) |
| Bundle adjustment: jointly refine poses and 3D points (back-end-level entry point). | |
 Public Member Functions inherited from rtabmap::Optimizer | |
| void | getConnectedGraph (int fromId, const std::map< int, Transform > &posesIn, const std::multimap< int, Link > &linksIn, std::map< int, Transform > &posesOut, std::multimap< int, Link > &linksOut) const |
Extracts the connected component reachable from fromId. | |
| virtual void | parseParameters (const ParametersMap ¶meters) |
Reads shared knobs from parameters and applies them to this instance. | |
| std::map< int, Transform > | optimizeIncremental (int rootId, const std::map< int, Transform > &poses, const std::multimap< int, Link > &constraints, std::list< std::map< int, Transform > > *intermediateGraphes=0, double *finalError=0, int *iterationsDone=0) |
| Pose-graph optimization that grows the graph one node at a time. | |
| std::map< int, Transform > | optimize (int rootId, const std::map< int, Transform > &poses, const std::multimap< int, Link > &constraints, std::list< std::map< int, Transform > > *intermediateGraphes=0, double *finalError=0, int *iterationsDone=0) |
| Pose-graph optimization (single shot). | |
| virtual std::map< int, Transform > | optimize (int rootId, const std::map< int, Transform > &poses, const std::multimap< int, Link > &constraints, cv::Mat &outputCovariance, std::list< std::map< int, Transform > > *intermediateGraphes=0, double *finalError=0, int *iterationsDone=0) |
Pose-graph optimization with marginal covariance of rootId. | |
| std::map< int, Transform > | optimizeBA (int rootId, const std::map< int, Transform > &poses, const std::multimap< int, Link > &links, const std::map< int, Signature > &signatures, std::map< int, cv::Point3f > &points3DMap, std::map< int, std::map< int, FeatureBA > > &wordReferences, bool rematchFeatures=false, const ParametersMap ®istrationParameters=ParametersMap()) |
| BA wrapper that derives camera models and correspondences from signatures. | |
| std::map< int, Transform > | optimizeBA (int rootId, const std::map< int, Transform > &poses, const std::multimap< int, Link > &links, const std::map< int, Signature > &signatures, bool rematchFeatures=false, const ParametersMap ®istrationParameters=ParametersMap()) |
| BA convenience wrapper: like the overload above but ignores the refined 3D points and observation map. | |
| Transform | optimizeBA (const Link &link, const CameraModel &model, std::map< int, cv::Point3f > &points3DMap, const std::map< int, std::map< int, FeatureBA > > &wordReferences, std::set< int > *outliers=0) |
| Refine a single two-frame link via BA. | |
| void | computeBACorrespondences (const std::map< int, Transform > &poses, const std::multimap< int, Link > &links, const std::map< int, Signature > &signatures, std::map< int, cv::Point3f > &points3DMap, std::map< int, std::map< int, FeatureBA > > &wordReferences, bool rematchFeatures=false, bool useLinkTransformAsGuess=false, ParametersMap registrationParameters=ParametersMap()) |
| Build BA correspondences (3D points + per-frame observations) from signatures. | |
| int | iterations () const |
| Max solver iterations. | |
| bool | isSlam2d () const |
| True if optimizing in SE(2) instead of SE(3). | |
| bool | isCovarianceIgnored () const |
| If true, all edges share an identity information matrix. | |
| double | epsilon () const |
| Convergence threshold on cost decrease. | |
| bool | isRobust () const |
| If true, use a robust kernel / switchable factors against bad loop closures. | |
| bool | priorsIgnored () const |
| If true, unary priors on poses are dropped. | |
| bool | landmarksIgnored () const |
| If true, landmark/marker observations are dropped. | |
| float | gravitySigma () const |
| Std-dev (rad) of the gravity prior on roll/pitch; 0 disables it. | |
| void | setIterations (int iterations) |
| void | setSlam2d (bool enabled) |
| void | setCovarianceIgnored (bool enabled) |
| void | setEpsilon (double epsilon) |
| void | setRobust (bool enabled) |
| void | setPriorsIgnored (bool enabled) |
| void | setLandmarksIgnored (bool enabled) |
| void | setGravitySigma (float value) |
Static Public Member Functions | |
| static bool | available () |
| Static Public Member Functions inherited from rtabmap::Optimizer | |
| static bool | isAvailable (Optimizer::Type type) |
Returns whether type was compiled in (its third-party dependency was found). | |
| static Optimizer * | create (const ParametersMap ¶meters) |
| Factory: build an optimizer from a ParametersMap. | |
| static Optimizer * | create (Optimizer::Type type, const ParametersMap ¶meters=ParametersMap()) |
Factory: build an optimizer of a specific type. Caller owns the result. | |
Additional Inherited Members | |
| Public Types inherited from rtabmap::Optimizer | |
| enum | Type { kTypeUndef = -1 , kTypeTORO = 0 , kTypeG2O = 1 , kTypeGTSAM = 2 , kTypeCeres = 3 , kTypeCVSBA = 4 } |
| Graph-optimizer back-end identifier. More... | |
| Protected Member Functions inherited from rtabmap::Optimizer | |
| Optimizer (int iterations=Parameters::defaultOptimizerIterations(), bool slam2d=Parameters::defaultRegForce3DoF(), bool covarianceIgnored=Parameters::defaultOptimizerVarianceIgnored(), double epsilon=Parameters::defaultOptimizerEpsilon(), bool robust=Parameters::defaultOptimizerRobust(), bool priorsIgnored=Parameters::defaultOptimizerPriorsIgnored(), bool landmarksIgnored=Parameters::defaultOptimizerLandmarksIgnored(), float gravitySigma=Parameters::defaultOptimizerGravitySigma()) | |
| Optimizer (const ParametersMap ¶meters) | |
Detailed Description
Definition at line 35 of file OptimizerCVSBA.h.
Constructor & Destructor Documentation
◆ OptimizerCVSBA() [1/2]
|
inline |
Definition at line 41 of file OptimizerCVSBA.h.
◆ OptimizerCVSBA() [2/2]
|
inline |
Definition at line 46 of file OptimizerCVSBA.h.
◆ ~OptimizerCVSBA()
|
inlinevirtual |
Definition at line 48 of file OptimizerCVSBA.h.
Member Function Documentation
◆ type()
|
inlinevirtual |
Returns the concrete back-end identifier (one of Type).
Implements rtabmap::Optimizer.
Definition at line 50 of file OptimizerCVSBA.h.
◆ optimizeBA()
|
virtual |
Bundle adjustment: jointly refine poses and 3D points (back-end-level entry point).
Concrete subclasses (g2o, Ceres, cvsba) override this; the base implementation errors out. The other optimizeBA() overloads ultimately funnel here.
- Parameters
-
rootId Pose to hold fixed. If negative, ALL poses other than the (positive) lowest id are held fixed. poses Initial pose estimates keyed by frame id. links Edges used to define the BA problem topology. models Camera model(s) per frame; for stereo, Txmust be set on the model (= -baseline*fx). Multi-camera rigs have multiple entries per frame.points3DMap In/out: world 3D points keyed by word id; refined on return. wordReferences Observations: <wordId, <frameId, FeatureBA>>. See FeatureBA.outliers Optional output: word ids dropped by the back-end's outlier rejection.
- Returns
- Refined poses, or empty on failure.
Reimplemented from rtabmap::Optimizer.
The documentation for this class was generated from the following file:
- corelib/include/rtabmap/core/optimizer/OptimizerCVSBA.h