Public Member Functions | |
| OdometryInfo | copyWithoutData () const |
| std::map< std::string, float > | statistics (const Transform &pose=Transform()) |
Public Attributes | |
| bool | lost |
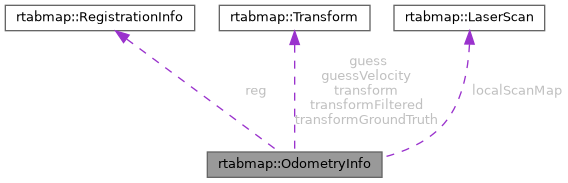
| RegistrationInfo | reg |
| int | features |
| int | localMapSize |
| int | localScanMapSize |
| int | localKeyFrames |
| int | localBundleOutliers |
| int | localBundleConstraints |
| float | localBundleTime |
| std::map< int, Transform > | localBundlePoses |
| std::map< int, std::vector< CameraModel > > | localBundleModels |
| float | localBundleAvgInlierDistance |
| int | localBundleMaxKeyFramesForInlier |
| std::vector< int > | localBundleOutliersPerCam |
| bool | keyFrameAdded |
| float | timeDeskewing |
| float | timeEstimation |
| float | timeParticleFiltering |
| double | stamp |
| double | interval |
| Transform | transform |
| Transform | transformFiltered |
| Transform | transformGroundTruth |
| Transform | guessVelocity |
| Transform | guess |
| float | distanceTravelled |
| int | memoryUsage |
| double | gravityRollError |
| double | gravityPitchError |
| int | type |
| std::multimap< int, cv::KeyPoint > | words |
| std::map< int, cv::Point3f > | localMap |
| LaserScan | localScanMap |
| std::vector< cv::Point2f > | refCorners |
| std::vector< cv::Point2f > | newCorners |
| std::vector< int > | cornerInliers |
Detailed Description
Definition at line 45 of file OdometryInfo.h.
Member Data Documentation
◆ lost
| bool rtabmap::OdometryInfo::lost |
Definition at line 52 of file OdometryInfo.h.
◆ reg
| RegistrationInfo rtabmap::OdometryInfo::reg |
Definition at line 53 of file OdometryInfo.h.
◆ features
| int rtabmap::OdometryInfo::features |
Definition at line 54 of file OdometryInfo.h.
◆ localMapSize
| int rtabmap::OdometryInfo::localMapSize |
Definition at line 55 of file OdometryInfo.h.
◆ localScanMapSize
| int rtabmap::OdometryInfo::localScanMapSize |
Definition at line 56 of file OdometryInfo.h.
◆ localKeyFrames
| int rtabmap::OdometryInfo::localKeyFrames |
Definition at line 57 of file OdometryInfo.h.
◆ localBundleOutliers
| int rtabmap::OdometryInfo::localBundleOutliers |
Definition at line 58 of file OdometryInfo.h.
◆ localBundleConstraints
| int rtabmap::OdometryInfo::localBundleConstraints |
Definition at line 59 of file OdometryInfo.h.
◆ localBundleTime
| float rtabmap::OdometryInfo::localBundleTime |
Definition at line 60 of file OdometryInfo.h.
◆ localBundlePoses
| std::map<int, Transform> rtabmap::OdometryInfo::localBundlePoses |
Definition at line 61 of file OdometryInfo.h.
◆ localBundleModels
| std::map<int, std::vector<CameraModel> > rtabmap::OdometryInfo::localBundleModels |
Definition at line 62 of file OdometryInfo.h.
◆ localBundleAvgInlierDistance
| float rtabmap::OdometryInfo::localBundleAvgInlierDistance |
Definition at line 63 of file OdometryInfo.h.
◆ localBundleMaxKeyFramesForInlier
| int rtabmap::OdometryInfo::localBundleMaxKeyFramesForInlier |
Definition at line 64 of file OdometryInfo.h.
◆ localBundleOutliersPerCam
| std::vector<int> rtabmap::OdometryInfo::localBundleOutliersPerCam |
Definition at line 65 of file OdometryInfo.h.
◆ keyFrameAdded
| bool rtabmap::OdometryInfo::keyFrameAdded |
Definition at line 66 of file OdometryInfo.h.
◆ timeDeskewing
| float rtabmap::OdometryInfo::timeDeskewing |
Definition at line 67 of file OdometryInfo.h.
◆ timeEstimation
| float rtabmap::OdometryInfo::timeEstimation |
Definition at line 68 of file OdometryInfo.h.
◆ timeParticleFiltering
| float rtabmap::OdometryInfo::timeParticleFiltering |
Definition at line 69 of file OdometryInfo.h.
◆ stamp
| double rtabmap::OdometryInfo::stamp |
Definition at line 70 of file OdometryInfo.h.
◆ interval
| double rtabmap::OdometryInfo::interval |
Definition at line 71 of file OdometryInfo.h.
◆ transform
| Transform rtabmap::OdometryInfo::transform |
Definition at line 72 of file OdometryInfo.h.
◆ transformFiltered
| Transform rtabmap::OdometryInfo::transformFiltered |
Definition at line 73 of file OdometryInfo.h.
◆ transformGroundTruth
| Transform rtabmap::OdometryInfo::transformGroundTruth |
Definition at line 74 of file OdometryInfo.h.
◆ guessVelocity
| Transform rtabmap::OdometryInfo::guessVelocity |
Definition at line 75 of file OdometryInfo.h.
◆ guess
| Transform rtabmap::OdometryInfo::guess |
Definition at line 76 of file OdometryInfo.h.
◆ distanceTravelled
| float rtabmap::OdometryInfo::distanceTravelled |
Definition at line 77 of file OdometryInfo.h.
◆ memoryUsage
| int rtabmap::OdometryInfo::memoryUsage |
Definition at line 78 of file OdometryInfo.h.
◆ gravityRollError
| double rtabmap::OdometryInfo::gravityRollError |
Definition at line 79 of file OdometryInfo.h.
◆ gravityPitchError
| double rtabmap::OdometryInfo::gravityPitchError |
Definition at line 80 of file OdometryInfo.h.
◆ type
| int rtabmap::OdometryInfo::type |
Definition at line 82 of file OdometryInfo.h.
◆ words
| std::multimap<int, cv::KeyPoint> rtabmap::OdometryInfo::words |
Definition at line 85 of file OdometryInfo.h.
◆ localMap
| std::map<int, cv::Point3f> rtabmap::OdometryInfo::localMap |
Definition at line 86 of file OdometryInfo.h.
◆ localScanMap
| LaserScan rtabmap::OdometryInfo::localScanMap |
Definition at line 87 of file OdometryInfo.h.
◆ refCorners
| std::vector<cv::Point2f> rtabmap::OdometryInfo::refCorners |
Definition at line 90 of file OdometryInfo.h.
◆ newCorners
| std::vector<cv::Point2f> rtabmap::OdometryInfo::newCorners |
Definition at line 91 of file OdometryInfo.h.
◆ cornerInliers
| std::vector<int> rtabmap::OdometryInfo::cornerInliers |
Definition at line 92 of file OdometryInfo.h.
The documentation for this class was generated from the following file:
- corelib/include/rtabmap/core/OdometryInfo.h